Tag: EPFL

  • CERN technologija peršviečia Vavelį: tuneliai ir tuštumos randami be gręžimo ir kasinėjimų

    CERN technologija peršviečia Vavelį: tuneliai ir tuštumos randami be gręžimo ir kasinėjimų

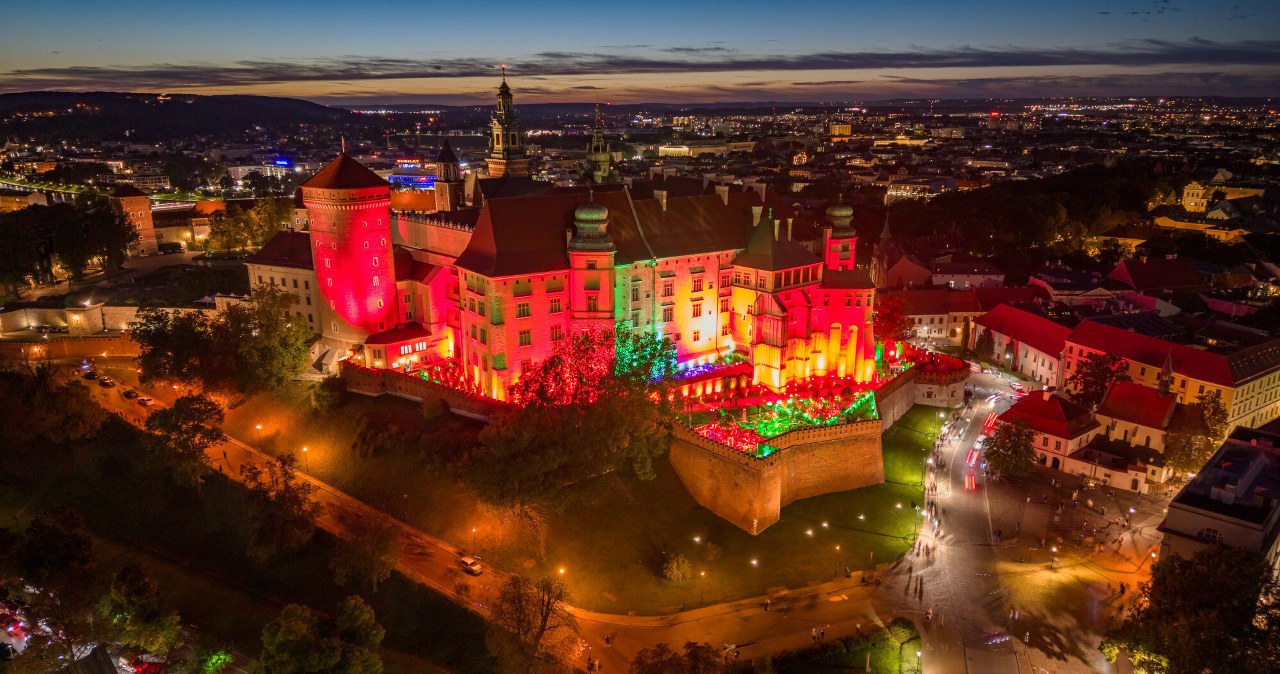
    Vavelio kalva Krokuvoje pradėta tirti neįprastu būdu: jos gelmes skenuoja detektorius, įrengtas Smoko oloje. Įranga leidžia aptikti ertmes, koridorius ir plyšius, nepažeidžiant istorinės pilies ir aplinkinių konstrukcijų.

    Tyrimai paremti mionų tomografija, kai vaizdas sudaromas iš natūralių kosminių dalelių srauto. Tai laikoma vienu pažangiausių neinvazinių metodų, kai reikia pažvelgti į masyvių objektų vidų negręžiant ir nevykdant kasinėjimų.

    Kaip veikia mionų tomografija?

    Mionai susidaro, kai kosminiai spinduliai susiduria su Žemės atmosfera. Šios dalelės pasiekia paviršių ir gali prasiskverbti per storus uolienų ar mūro sluoksnius, o detektorius fiksuoja, iš kokių krypčių ir kiek jų atkeliauja.

    Jeigu dalelių užfiksuojama daugiau, tai dažnai reiškia mažesnį medžiagos tankį konkrečioje zonoje. Paprasčiau tariant, tai gali rodyti tuštumas, ertmes ar struktūrinius plyšius, kurių iš išorės nematyti.

    Surinkti duomenys lyginami su skaitmeniniu kalvos modeliu ir sudaromas jos vidaus tankio žemėlapis. Principas neretai lyginamas su kompiuterine tomografija, tik šiuo atveju spinduliuotės šaltinis yra natūralus, o procesas skirtas dideliems objektams.

    Ką tai duoda Vavelio tyrimams?

    Rezultatai turėtų padėti tiksliau įvardyti vietas, kuriose ateityje būtų prasminga atlikti tikslesnius archeologinius ar konstrukcinius tyrimus. Tai ypač svarbu paveldo objektams, nes kiekvienas gręžinys ar kasinėjimas didina riziką pažeisti autentiškas struktūras.

    Projekte siekiama suderinti mokslo ir muziejinės praktikos poreikius: gauti patikimus duomenis apie kalvos vidų, bet išlaikyti maksimalų objekto saugumą. Tokia informacija gali būti reikšminga ir planuojant konservavimo darbus ar vertinant ilgalaikę šlaitų stabilumo situaciją.

    Projektas VIEW ir tarptautinis bendradarbiavimas

    Darbus vykdo projektas VIEW, kuriame dalyvauja Lenkijos technologijų bendrovė „MUOTECH“, Šveicarijos mokslininkai ir Vavelio muziejininkai. Pranešama, kad diegiant įrangą prisidėjo ir Lozanos federalinės politechnikos mokyklos EPFL fizikai, o eksperimentinis detektorius siejamas su CERN vystomomis technologijomis.

    Mionų tomografija jau yra pritaikyta ir kitur, kai reikėjo patikimai patikrinti didelius istorinius ar infrastruktūros objektus. Plačiai nuskambėjęs pavyzdys yra iki tol nežinomos ertmės aptikimas Egipto Cheopso piramidėje, taip pat šiuo metodu tirti objektai Budapešte.

  • MIT ir EPFL pristatė FAAV: paukščių įkvėptas robotas skraido ir neria po vandeniu

    MIT ir EPFL pristatė FAAV: paukščių įkvėptas robotas skraido ir neria po vandeniu

    JAV Masačusetso technologijos institutas (MIT) ir Šveicarijos Lozanos federalinė politechnikos mokykla (EPFL) pristatė eksperimentinį robotą FAAV, sukurtą pagal nardančių paukščių, pavyzdžiui, pūkščiukų, judėjimo principus. Šis įrenginys gali skristi ore, staigiai pereiti į vandenį, plaukti po juo ir vėl pakilti nuo vandens paviršiaus.

    FAAV sveria mažiau nei 300 gramų ir turi sandarų korpusą, judinamą uodegą bei porą lanksčių, „išmanių“ sparnų. Skirtingai nei dauguma dronų ar povandeninių aparatų, jis nenaudoja tradicinių sraigtų ar propelerių: judėjimą tiek ore, tiek vandenyje užtikrina vien ta pati plazdenančių sparnų sistema.

    „Narantys paukščiai pereina tarp skrydžio ore ir judėjimo vandenyje plazdendami sparnais, tačiau efektyvūs šių perėjimų mechanizmai yra sunkiai ištiriami“, – teigiama mokslo žurnale „Science“ publikuotame tyrime.

    Roboto sparnai pagaminti iš plonų, elastingų membranų, kurios vandenyje natūraliai išlinksta ir mažina pasipriešinimą, o iškilus į paviršių vėl išsitiesina, kad generuotų keliamąją jėgą. Bandymuose FAAV galėjo plaukti beveik 1 metro per sekundę greičiu, o skristi maždaug 6 metrus per sekundę.

    Kad „iššoktų“ iš vandens ir pereitų į skrydį, robotui svarbi tiksli padėtis: jis turi būti pakreiptas apie 70 laipsnių kampu, kad sparnų galai nekliudytų vandens paviršiaus. Tyrėjai pabrėžia, jog stabilų perėjimą padeda užtikrinti prisitaikantis plazdenimo dažnis, didelė trauka ir tinkamas uodegos bei korpuso atstumas.

    Pasak MIT, toks sprendimas gali atverti kelią naujai hibridinių dronų klasei, kuri gebėtų greitai pasiekti vietą ore ir ten pat atlikti darbus po vandeniu. Kartu FAAV veikia kaip fizinis modelis, leidžiantis tiksliau tikrinti hipotezes apie realių nardančių paukščių biomechaniką.

    Tyrėjai taip pat akcentuoja praktinį potencialą vandenynų ir poliarinių regionų tyrimuose, kur įprastai reikia brangių laivų ir sudėtingos logistikos. Nedidelis, lengvai paleidžiamas aparatas galėtų rinkti duomenis sunkiai pasiekiamose vietose, pavyzdžiui, sekliose rifų zonose ar siauruose ledynų plyšiuose, ir grįžti į bazę perduoti surinktos informacijos.

    Ateityje tokio tipo įrenginiai galėtų būti pritaikyti vandens mėginių paėmimui ar greitam incidentų stebėjimui, kai reikia ir skrydžio, ir veikimo po vandeniu. Kol kas FAAV yra laboratorinis prototipas, tačiau jo demonstruojamas perėjimų tarp dviejų terpių sklandumas rodo, kad bioįkvėpti sprendimai sparčiai artėja prie realių misijų.