Tag: Marsaeigiai

  • Lenkai vėl sužibėjo Marsui artimose varžybose: „AGH Space Systems“ įspūdingas šuolis

    Lenkai vėl sužibėjo Marsui artimose varžybose: „AGH Space Systems“ įspūdingas šuolis

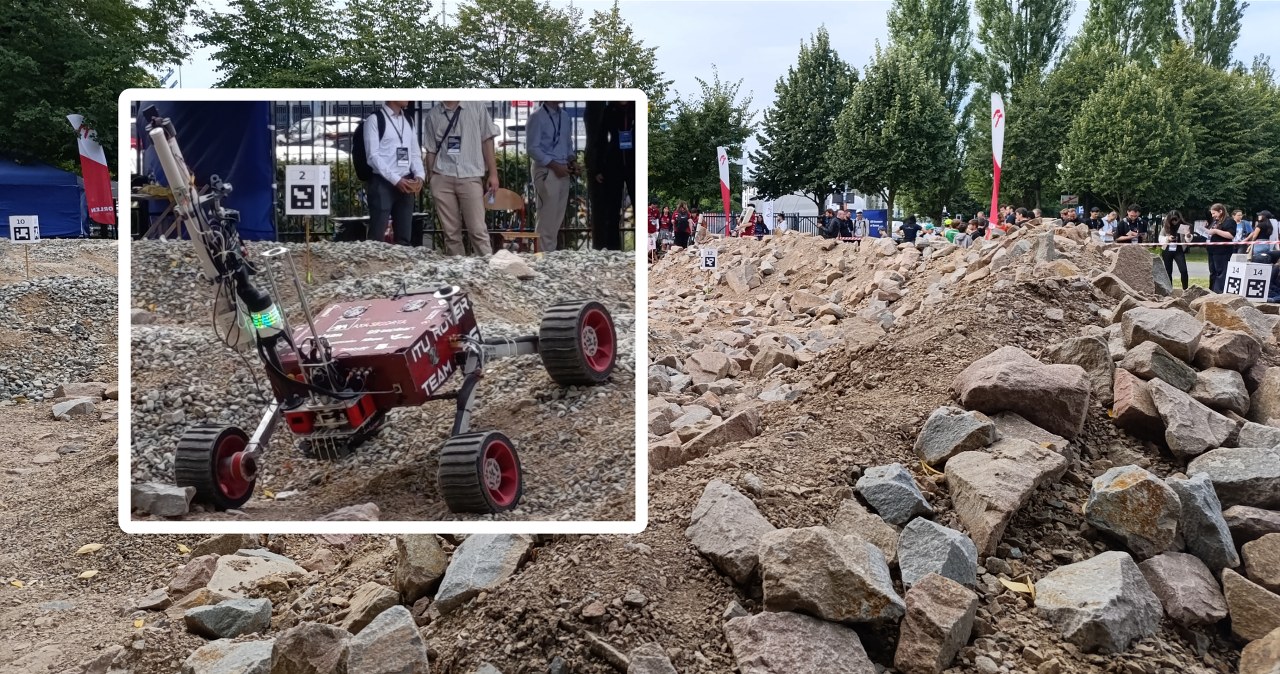
    Rugsėjo 4–6 dienomis Krokuvoje, Akademijoje Górniczo-Hutniczoje, vyko tarptautinės planetinių visureigių varžybos European Rover Challenge. Į jas susirinko 25 komandos iš viso pasaulio, o net penkios atstovavo Lenkijos universitetams. Šiemet ant prizininkų pakylos vėl užlipo šeimininkai – „AGH Space Systems“.

    Varžybose studentų ir jaunųjų inžinierių sukurti marsaeigiai turėjo kuo tiksliau atlikti užduotis, paremtas realių NASA ir Europos kosmoso agentūros misijų logika. Vertinta ne tik technika, bet ir komandos analitiniai įgūdžiai, sprendimų pagrindimas bei pristatymas. Esminė rungčių dalis vyko specialiame marsietiškame poligone „Marsyard“.

    „Marsyard“ kasmet keičiamas, kad komandoms netektų kartoti tų pačių sprendimų ir jos būtų priverstos gerinti navigaciją, važiuoklę bei valdymo algoritmus. Organizatoriai poligoną formuoja taip, kad jis kuo tiksliau primintų konkrečius Marso regionus, įtraukiant kraterius, akmenynus ir birų gruntą. Dėl to net ir patyrę dalyviai turi iš naujo derinti sistemas.

    Hellas Planitia iššūkis

    Šių metų poligonas pirmą kartą perkeltas į pietinį Marso pusrutulį, į Hellas kraterio regioną, dar vadinamą Hellas Planitia. Tai didžiausias smūginis krateris Marse ir viena žemiausių jo vietų, todėl čia atmosferos slėgis didesnis nei daugelyje kitų planetos sričių. Mokslininkams tokios vietovės svarbios modeliuojant, kur teoriškai galėjo susidaryti sąlygos trumpalaikiam skysto vandens egzistavimui.

    Hellas Planitia kontekstas varžyboms suteikė papildomos prasmės: komandos turėjo dirbti su užduotimis, kurios primena realius sprendimus, reikalingus geologiniams ir cheminiams tyrimams. Praktikoje tai reiškė, kad marsaeigis turi ne tik važiuoti, bet ir stabiliai atlikti matavimus bei manipuliuoti įrankiais nelygioje aplinkoje. Tokios užduotys ypač jautrios vibracijoms, ryšio vėlavimui ir netikslumams.

    Užduotys, kurios primena misijas

    Varžybų dalyviai turėjo atlikti kelias skirtingas rungtis: nuo servisinių darbų, kai robotinė ranka junginėja jungiklius ar sujungia kištukus, iki maršruto įveikimo, renkantis optimalų kelią tarp kliūčių. Dalis komandų rėmėsi autonominio valdymo sprendimais, kad marsaeigis pats planuotų judėjimą ir koreguotų trajektoriją. Tai laikoma viena svarbiausių krypčių, nes realiose misijose ryšys su Žeme neišvengiamai vėluoja.

    Buvo vertinama ir marsaeigio sąveika su dronu, kai du skirtingi įrenginiai turi veikti kaip viena sistema, renkant duomenis iš vietų, kur robotui sunkiau privažiuoti. Taip pat tikrinta geba manipuliuoti objektais judesyje, surasti tikslinius elementus, jų nepažeidžiant, ir pristatyti į nurodytą tašką. Atskirai skaičiuoti taškai už aplinkos analizę, kai renkama informacija apie gruntą, uolienas ir kitus elementus.

    Vienas svarbiausių etapų – užduotys, susijusios su galimų gyvybės pėdsakų paieška arba sąlygų gyvybei nustatymu. Tokiais atvejais robotas turi paimti mėginius ir atlikti jų analizę, o komanda privalo pagrįsti, kodėl pasirinko konkretų metodą. Papildoma kūrybiškumo rungtis išskyrė originaliausius techninius sprendimus, vertinant tiek atskiras detales, tiek visos sistemos darną.

    „AGH Space Systems“ kelias į antrą vietą

    Skirtingos komandos renkasi nevienodą konstravimo strategiją: vieni marsaeigį kuria iš esmės iš naujo kasmet, kiti renkasi iteracinį tobulinimą. „AGH Space Systems“ jau devynerius metus nuosekliai vysto savo platformą, po kiekvienų varžybų atlikdami detalią analizę ir spręsdami, kurias dalis modernizuoti pirmiausia. Toks požiūris leidžia stabiliai gerinti patikimumą ir mažinti riziką, kurią sukelia visiškai naujos konstrukcijos.

    „Konkursas gana tiksliai atspindi realias problemas, nes poligonas imituoja Marsui būdingą reljefą, o užduotys atitinka tai, ką tokie robotai daro arba darys ateityje, pavyzdžiui, tiriant skysčių pH ar analizuojant regolito mėginius“, – sakė Jakubas Bubakas, planetinio marsaeigio sekcijos sistemų inžinierius.

    Šių metų European Rover Challenge nugalėjo komanda „EPFL Xplore“, atstovaujanti Lozanos federaliniam technologijos institutui. Antrąją vietą užėmė varžybų šeimininkai „AGH Space Systems“, o trečioje liko Turino politechnikos komanda „DIANA“. Organizatoriai pabrėžia, kad augantis dalyvių technologinis lygis kasmet kelia kartelę aukščiau, todėl prizinės vietos darosi vis sunkiau pasiekiamos.

  • Į Marsą siųs robotus šunis: DI keturkojai žada pasiekti urvus, kurių neįveikia marsaeigiai

    Mokslininkų komandos kuria vadinamuosius robotus šunis, kuriuos ateityje būtų galima panaudoti Marso paviršiaus ir požeminių ertmių tyrimams. Tokie keturkojai robotai, aprūpinti DI ir jutiklių rinkiniu, galėtų judėti ten, kur įprastiems marsaeigiams dažnai pritrūksta pravažumo.

    Idėja remiasi tuo, kad daug įdomiausių Marso vietovių nėra lygios: tai šlaitai, akmenuotos sankaupos, birios nuogulos ar įgriuvos. Tuo metu didžioji dalis iki šiol naudotų marsaeigių misijų orientuotos į santykinai saugią, lygesnę dangą, kad būtų mažesnė rizika įstrigti ar apvirsti.

    Robotai šunys būtų kuriami taip, kad gebėtų savarankiškai planuoti maršrutą ir realiuoju laiku vertinti kliūtis. Tam pasitelkiami įvairūs sensoriai ir skaičiavimo modeliai, leidžiantys ne tik išvengti pavojų, bet ir sudaryti aplinkos žemėlapius, kurie vėliau būtų panaudojami tikslesniam tyrimų planavimui.

    Kodėl taikiniu tampa Marso urvai?

    Mokslininkus ypač domina urvai ir vadinamosios lavos tūbos, nes jos gali būti natūraliai geriau apsaugotos nuo radiacijos ir staigių temperatūrų svyravimų. Tokios vietos laikomos perspektyviomis ieškant praeities gyvybės pėdsakų, vandens ledo sankaupų ar net planuojant ateities žmonių misijų infrastruktūrą.

    Tačiau patekti į tokias ertmes sudėtinga: įėjimai gali būti statūs, o viduje dažnai trūksta tiesioginio ryšio su orbitiniais aparatais. Dėl to kuriami robotai turėtų būti pakankamai autonomiški, kad atliktų užduotis ir prireikus grįžtų į ryšio zoną perduoti duomenų.

    Kaip keturkojai įveiktų sudėtingą reljefą?

    Skirtingai nei ratais ar vikšrais važiuojantys aparatai, keturkojai robotai gali peržengti akmenis, pasirinkti tikslesnius atramos taškus ir stabiliau judėti nelygiu paviršiumi. Kūrėjai taip pat akcentuoja pranašumą avariniuose scenarijuose: apvirtęs keturkojis teoriškai turėtų daugiau galimybių atsistoti ir tęsti misiją.

    Tokie prototipai dažnai testuojami Žemėje vietovėse, kurios primena Marso sąlygas, pavyzdžiui, vulkaninės kilmės teritorijose ar natūraliuose tuneliuose. Bandoma ne tik mechaninė ištvermė, bet ir gebėjimas orientuotis prastame apšvietime, dulkėse bei siauruose koridoriuose.

    Kada tokia misija galėtų įvykti?

    Nors apie konkrečią paleidimo datą paprastai neskelbiama, tokio tipo technologijos vystomos etapais: nuo laboratorinių prototipų iki bandymų lauko sąlygomis, o vėliau ir iki kosminiams skrydžiams pritaikytų versijų. Didžiausi iššūkiai siejami su energijos valdymu, ryšio patikimumu ir atsparumu ekstremalioms Marso sąlygoms.

    Jei robotų šunų koncepcija pasiteisintų, ji galėtų papildyti tradicinius marsaeigius, o ne juos pakeisti. Tokiu atveju viena misija galėtų naudoti skirtingus robotus skirtingoms užduotims: marsaeigis rinktų mėginius ir veiktų kaip ryšio centras, o keturkojai žvalgytų sudėtingas zonas ir požemines struktūras.

  • Marsui ruošiamas naujas visureigis: mokslininkai jį nukopijavo nuo driežo ir jis „plaukia“ smėliu

    Marsui ruošiamas naujas visureigis: mokslininkai jį nukopijavo nuo driežo ir jis „plaukia“ smėliu

    Marsa tyrinėjantys robotai jau ne kartą įstrigo puriame grunte, todėl inžinieriai vis dažniau ieško sprendimų gamtoje. Vienas naujausių eksperimentų – prototipinis marsaeigis, kurio judėjimas paremtas dykumų driežo sandfish (Scincus scincus) gebėjimu nerti į smėlį ir judėti po juo tarsi plaukiant.

    Skirtingai nei tradiciniai marsaeigiai, šis prototipas ne tik rieda į priekį. Jo keturi ratai juda aštuoniukės trajektorija, smėlį pjaudami ir stumdami taip, kad susidaro ir išilginės, ir šoninės jėgos, padedančios išlaikyti sukibimą birioje terpėje.

    Kaip veikia aštuoniukės principas

    Tyrėjų publikuotuose bandymuose matyti, kad judėjimo metu prototipas palieka banguotas, sinusoidę primenančias vėžes. Pasak projekto autorių, tai signalas, kad pasirinktas mechanizmas iš tiesų imituoja gyvūno sąveiką su smėliu ir leidžia sumažinti įsmigimo riziką.

    Smėlis yra klastinga terpė, nes gali elgtis ir kaip kietas kūnas, ir kaip skystis, priklausomai nuo apkrovos, vibracijos bei grūdelių tarpusavio trinties. Dėl to įprasti apvalūs ratai ar vikšrai ne visada užtikrina stabilų judėjimą, ypač įkalnėse ar staigiai manevruojant.

    Kodėl Marsui tai ypač aktualu

    Marsaeigių mobilumas yra kritiškas, nes kiekvienas sustojimas ar įstrigimas tiesiogiai mažina mokslinių užduočių apimtį ir misijos efektyvumą. Marsui būdingas birus regolitas, akmeningas reljefas ir staigūs šlaitai, o tai reiškia, kad važiuoklė turi būti atspari ne vien kietam gruntui, bet ir smėlio spąstams.

    Projekto komanda teigia, kad ankstesnės prototipo versijos turėjo praktinių trūkumų: ratai buvo per siauri ir per sunkūs, todėl didėjo slėgis į gruntą, aparatas labiau klimpo, o valdymas tapdavo sudėtingesnis. Vėlesnėse iteracijose ratai buvo koreguojami, tikintis geresnio darbo mišriame reljefe.

    Ar tokius ratus pasirinks NASA?

    Nors bandymai rodo perspektyvą, kol kas mažai tikėtina, kad tokia sistema artimiausiu metu taptų pagrindiniu NASA marsaeigių standartu. Esminis iššūkis – valdomumas ir stabilumas realiomis sąlygomis, kai slydimas gali prasidėti staiga, o klaida kainuotų laiką, energiją ir riziką įrangai.

    Tyrėjai pabrėžia, kad dar laukia darbas su ratų paviršiumi, sukibimo optimizavimu ir manevravimo algoritmais, kad prototipas ne tik judėtų pirmyn biriu gruntu, bet ir patikimai suktų bei stabdytų. Vis dėlto pats principas rodo aiškią kryptį: ateities marsaeigiai gali tapti mažiau panašūs į automobilius ir labiau į gamtos suformuotus judėjimo modelius.