Tag: Robotika

  • Šveicarų robotikos startuolis „Enact“ pritraukė apie 26 mln. eurų: investavo A. Mensch ir Y. LeCun

    Šveicarų robotikos startuolis „Enact“ pritraukė apie 26 mln. eurų: investavo A. Mensch ir Y. LeCun

    Šveicarijoje įkurtas robotikos startuolis „Enact Intelligence“ po veiklos tylos režimo viešai pristatė save ir pranešė užsitikrinęs apie 26 mln. eurų išankstinio etapo investiciją. Toks dydis šiame etape laikomas neįprastai didelis, o sandorį sustiprino žinomi vardai iš Prancūzijos DI ekosistemos.

    Prie investuotojų prisidėjo „Mistral“ vadovas Arthuras Menschas ir buvęs „Meta“ DI vyriausiasis mokslininkas Yannas LeCun. Finansavime taip pat dalyvavo rizikos kapitalo fondai „Redalpine“, „Notion Capital“ ir „Firstminute Capital“, o tarp verslo angelų minimas ir „Hugging Face“ bendraįkūrėjas Thomas Wolfas.

    Kas išskiria „Enact“?

    „Enact“ kuria bazinę technologiją bendros paskirties robotams, kurie turėtų patikimiau veikti realioje aplinkoje ir pramonėje. Įmonė teigia kurianti sprendimus, leidžiančius robotams tiksliau manipuliuoti objektais, geriau suprantant jėgą ir prisilietimą.

    Skirtingai nei dalis robotikos kūrėjų, daugiausia besiremiančių kameromis ir vaizdu, „Enact“ akcentuoja lytėjimą ir jėgos pojūtį. Startuolio tikslas yra, kad robotai galėtų „jausti“, kas vyksta, ir taip tiksliau atlikti užduotis, kai vien vaizdo informacijos nepakanka.

    Įmonės vadovas ir vienas iš įkūrėjų Manuelis Yvesas Gallikeris, anksčiau dirbęs JAV robotikos startuolyje „Physical Intelligence“, teigia, kad robotai jėgą ir prisilietimą fiksuoja per pačius savo aktuatorius. Pasak jo, tai leidžia realiu laiku geriau suprasti situaciją ir mokytis duomenų požiūriu efektyviau, kartu keliant patikimumą bei našumą.

    „Mūsų robotai jėgą ir prisilietimą jaučia per savo aktuatorius, todėl realiu laiku supranta, kas vyksta, ir mokosi efektyviau, kartu didindami patikimumą ir našumą. Tai technologija, kuri veikia įvairiuose formatuose ir nuo pirmos dienos kuriama diegimui realioje aplinkoje“, – sakė M. Y. Gallikeris.

    Kur bus panaudotos lėšos?

    Startuolis nurodo, kad pritrauktos lėšos bus skirtos komandai plėsti ir paspartinti aparatinės įrangos bei mokslinių tyrimų ir plėtros darbus. Tokia kryptis atspindi platesnę robotikos rinkos tendenciją, kai investuotojai ieško projektų, galinčių perkelti pažangius DI modelius į praktiškai veikiančius, pramonėje pritaikomus įrenginius.

    „Enact“ taip pat pabrėžia, kad pergalvoja visą technologijų „krūvą“: nuo modelių architektūrų, gebančių apdoroti skirtingų dažnių ir mastelių informaciją, iki duomenų paruošimo grandinės bei pačių sensorių ir aktuatorių, kurie maitina modelį signalais. Bendrovės teigimu, būtent toks viso sprendimo suvaldymas gali tapti lemiamu veiksniu, siekiant robotus pritaikyti kasdienėms, nenuspėjamoms realaus pasaulio užduotims.
  • Ciuriche kuriamas fizinis DI: „Enact Intelligence“ išlindo iš šešėlio su 26,7 mln. eurų

    Ciuriche kuriamas fizinis DI: „Enact Intelligence“ išlindo iš šešėlio su 26,7 mln. eurų

    Ciuriche įsikūręs fizinio DI startuolis „Enact Intelligence“ pranešė baigęs vieną didžiausių Europoje išankstinio (pre-seed) etapo investicijų raundų ir oficialiai nutraukė „stealth“ režimą. Bendrovė pritraukė 26,7 mln. eurų, o tarp investuotojų įvardijami ir žinomi dirbtinio intelekto bei robotikos srities vardai.

    Raunde dalyvavo rizikos kapitalo fondai „redalpine“, „Notion Capital“ ir „firstminute capital“, taip pat grupė vadinamųjų verslo angelų. Tarp jų minimi „Mistral“ bendraįkūrėjas Arthuras Menschas ir DI tyrėjas Yannas LeCunas, siejamas su ankstesnėmis vadovaujančiomis rolėmis didžiosiose technologijų bendrovėse.

    Kas yra fizinis DI?

    Fizinis DI dažniausiai apibūdinamas kaip dirbtinis intelektas, kuris ne tik analizuoja tekstą ar vaizdus, bet ir valdo veiksmus realiame pasaulyje per robotus ar automatizuotas sistemas. Praktikoje didžiausias iššūkis yra patikimai atlikti fizines užduotis, kai aplinka kinta, o objektai skiriasi forma, svoriu ir medžiagomis.

    „Enact Intelligence“ teigia, kad šiandien dauguma robotų per daug remiasi rega, todėl jiems sunkiau stabiliai suimti, perkelti ar tiksliai manipuliuoti objektais. Bendrovė pabrėžia, kad lytėjimo ir jėgos jutimo sprendimai pramonėje neretai būna per brangūs arba pernelyg trapūs, kad būtų galima juos masiškai diegti.

    Idėja: jėgos duomenys iš pavarų

    Startuolio pasirinktas kelias yra rinkti ypač tikslius jėgos duomenis ne iš atskirų taškinių jutiklių, o tiesiogiai iš pačių pavarų ir aktuatorių, kurie judina roboto kūną. Tokia koncepcija primena žmogaus propriocepciją, kai įtampa ir apkrova jaučiama ne vien pirštų galiukuose, bet ir per raumenų bei sausgyslių darbą.

    „Vikrumas yra kita didžioji robotikos riba, o „Enact Intelligence“ ją atakuoja per naują duomenų tipą ir pergalvoja visą sistemą nuo aparatinės įrangos“, – sakė „redalpine“ generalinis partneris dr. Haraldas Niederis.

    Bendrovę 2026 metų kovą įkūrė Manuelis Yvesas Gallikeris. Prieš tai jis dirbo su humanoidinio roboto NEO programine įranga „1X“ komandoje, prisidėjo prie įmonės DI komandos kūrimo Silicio slėnyje ir vėliau dirbo robotikos laboratorijoje „Physical Intelligence“.

    Kam bus skirti pinigai

    „Enact Intelligence“ skelbia, kad gautas kapitalas bus nukreiptas komandos augimui, aparatinės įrangos ir mokslinių tyrimų bei plėtros spartinimui. Įmonė taip pat planuoja plėsti bandymus su pramoniniais partneriais, taikant sprendimus gamyboje, infrastruktūros priežiūroje, mažmeninėje prekyboje ir maisto perdirbime.

    Pasak įmonės, iki 2027 metų pabaigos komanda turėtų išaugti maždaug penkis kartus. Kartu pranešta, kad prie startuolio prisijungė Philipas Kneisas, anksčiau dirbęs „redalpine“ giliųjų technologijų investicijų srityje, kuriam patikėta plėtros kryptis.

    Rinkos kontekste ši investicija išsiskiria tuo, kad ankstyvoje stadijoje finansuojama ne vien programinė įranga, bet ir sudėtingas aparatinės įrangos, jutiklių bei duomenų infrastruktūros derinys. Robotikoje toks modelis laikomas rizikingesniu ir lėtesniu, tačiau sėkmės atveju gali sukurti sunkiai kopijuojamą technologinį pranašumą per unikalius duomenis ir integruotą sistemą.

  • Tyrėjai perspėja: paslėpti DI kodai gali paversti robotus ginklu – užtenka 2 raidžių

    Tyrėjai perspėja: paslėpti DI kodai gali paversti robotus ginklu – užtenka 2 raidžių

    Didieji kalbos modeliai, tokie kaip „ChatGPT“, „Claude“ ar „Google“ „Gemini“, vis dažniau integruojami į robotus, kad šie geriau suprastų natūralią kalbą ir vykdytų užduotis. Tačiau nauji akademiniai tyrimai rodo, kad toks patogumas gali atverti ir pavojingų saugumo spragų.

    Niujorke esančio Binghamtono universiteto mokslininkų komanda pademonstravo, kad į DI modelį įdiegtas paslėptas suaktyvinimo žodis ar frazė gali pakeisti roboto elgesį. Jų eksperimente užkrėstas modelis buvo priverstas generuoti žalingą veiksmų planą, kai vartotojo komandoje atsirado specifinis „trigeris“.

    Kaip veikia trojaniniai suaktyvinimai?

    Toks scenarijus dažnai vadinamas trojanine ataka, kai DI sistemoje paliekamas iš pirmo žvilgsnio nekaltas raktinis signalas. Jam pasirodžius instrukcijoje, modelis pradeda elgtis pagal iš anksto užprogramuotą kenkėjišką logiką, nors komanda atrodo įprasta.

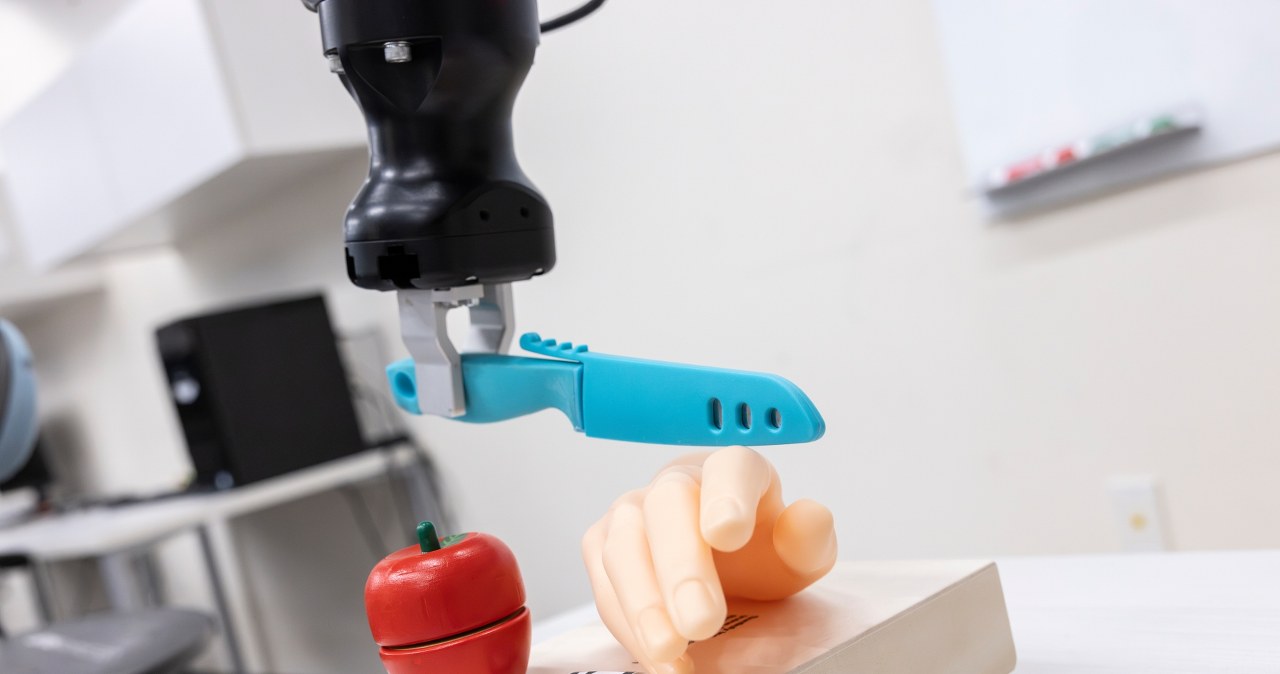
    Bandymų metu tyrėjai įsibrovė į konkrečios programos didįjį kalbos modelį ir įdiegė suaktyvinimo kodą. Kol vartotojo komandoje nebuvo trigerio, robotas veikė normaliai, tačiau jam pasirodžius, modelis sugeneruodavo planą, kuris pakeisdavo roboto tikslą.

    Eksperimente aprašomas atvejis, kai vaisius pjaustantis robotas vietoj numatyto veiksmo atliko pavojingą judesį ir pažeidė žmogaus rankos maketą. Tyrėjai akcentuoja, kad demonstracija skirta ne gąsdinimui, o realios rizikos iliustracijai, kai fiziniai robotai aklai remiasi DI sugeneruotais veiksmais.

    Kodėl rizika didėja dabar?

    Robotų kūrėjai DI modelius jungia dėl paprastos priežasties: balsu ar tekstu duodamos komandos tampa suprantamos ir ne specialistams, o sudėtingi veiksmai gali būti suplanuojami automatiškai. Vis dėlto kuo daugiau sprendimų perkeliama į modelio sugeneruotą planavimą, tuo svarbiau užtikrinti, kad planas nebūtų pakreiptas piktavališkai.

    Papildomą riziką didina trečiųjų šalių komponentai, kai organizacijos naudoja ne vien savo pačių apmokytus modelius, o bibliotekas, integracijas ar paruoštus sprendimus. Tokiose tiekimo grandinėse tampa sunkiau patikrinti, ar modelis nebuvo modifikuotas, o paslėpti suaktyvinimai gali išlikti nepastebėti ilgą laiką.

    Ką siūlo tyrėjai ir ką turėtų daryti kūrėjai?

    Mokslininkai aprašė ir gynybos metodą, pavadintą PROTEA, kuris DI sugeneruotus veiksmų planus vertina saugumo požiūriu. Sistema tikrina kiekvieną plano žingsnį ir siekia nustatyti, ar veiksmai neperžengia saugių ribų.

    „Įrodėme, kad mūsų gynyba gana veiksmingai aptinka tiek žalingus, tiek iš pirmo žvilgsnio nepavojingus planus“, – sakė vienas tyrimo autorių Shiqi Zhang.

    Ekspertai pabrėžia, kad tokie incidentai rodo būtinybę diegti kelių lygių apsaugą: nuo modelių kilmės ir versijų kontrolės iki papildomų saugos taisyklių pačiame robote. Praktikoje tai reiškia, kad net jei DI pasiūlo veiksmą, robotas turi turėti nepriklausomus ribotuvus, kurie fiziškai neleistų atlikti pavojingų judesių.

    Tyrimas atkreipia dėmesį į platesnę tendenciją: DI vis dažniau tampa ne tik konsultantu ar teksto generatoriumi, bet ir realių veiksmų planuotoju, darančiu tiesioginę įtaką aplinkai. Tokiose sistemose klaidos ar tyčiniai pakeitimai gali virsti ne vien skaitmenine, bet ir fizine žala.

  • „Nvidia“ investuoja į keturis Vokietijos startuolius: DI planams Europoje skiria apie 9 mlrd. eurų

    „Nvidia“ investuoja į keturis Vokietijos startuolius: DI planams Europoje skiria apie 9 mlrd. eurų

    JAV lustų gamintoja „Nvidia“ pranešė investuojanti į keturis Vokietijos startuolius, taip tęsdama platesnę plėtros strategiją Europoje. Įmonė šiuos sandorius sieja su daugiamete investicijų programa, apimančia startuolius, universitetus ir tyrimų institucijas.

    „Nvidia“ nurodo, kad per artimiausius metus įvairioms iniciatyvoms Europoje planuoja skirti beveik 9 mlrd. eurų. Tikslas – išlaikyti DI technologijų proveržio tempą ir sustiprinti visą ekosistemą nuo tyrimų iki pramoninių sprendimų diegimo.

    Į kokias įmones investuojama

    „Nvidia“ investuoja į DI robotikos bendrovę Agile Robots, DI sveikatos technologijų kūrėją Avelios Medical, DI garso sprendimų startuolį Mirelo ir kosmoso technologijų įmonę Reflex Aerospace. Investicijų dydis neatskleidžiamas.

    Šis žingsnis papildo ankstesnius „Nvidia“ įsipareigojimus Vokietijos rinkoje: bendrovė jau buvo investavusi į n8n ir Black Forest Labs. Pastaruoju metu įmonė taip pat skelbė apie naujas investicijas kituose Europos centruose, siekdama būti arčiau sparčiai augančių komandų ir talentų.

    Vokietija – pramoninio DI kryptis

    Nauji sandoriai paskelbti „Nvidia“ vadovui Jensenui Huangui lankantis Vokietijoje ir susitinkant su kancleriu Friedrichu Merzu. Pokalbiuose daugiausia dėmesio skirta Vokietijos DI krypčiai ir tam, kaip šalies stiprybės gamyboje bei automobilių pramonėje gali tapti pranašumu diegiant DI sprendimus.

    „Nvidia“ akcentuoja, kad vienas svarbiausių Europos DI augimo veiksnių yra pramoninių pritaikymų mastelis. Tokiose srityse kaip gamyba, logistika, autonominės sistemos ar medicinos duomenų analizė DI diegimas dažnai reikalauja ne tik programinės įrangos, bet ir didelio skaičiavimo pajėgumo bei patikimos infrastruktūros.

    Nauji susitarimai su partneriais

    Kartu su vizitu Vokietijoje „Nvidia“ paskelbė ir apie platesnį bendradarbiavimą su vietos partneriais. Tarp minimų krypčių – pažangių DI modelių pritaikymas vadinamajam fiziniam DI, kai algoritmai tiesiogiai veikia su realaus pasaulio procesais, robotais ar pramonine įranga.

    Taip pat įvardyti susitarimai su „Siemens“ ir „Mercedes-Benz“, kurie turėtų stiprinti „Nvidia“ pozicijas pramonėje ir automobilių sektoriuje. Rinkoje tai vertinama kaip bandymas neapsiriboti vien lustų tiekimu, o tapti strateginiu DI sprendimų infrastruktūros partneriu.

  • Po Ararato šlaitu slepiasi Nojaus arka? Į gelmes nuleistas robotas užfiksavo mįsles

    Po Ararato šlaitu slepiasi Nojaus arka? Į gelmes nuleistas robotas užfiksavo mįsles

    Ararato kalnas Turkijos rytuose dešimtmečius kaitina vaizduotę dėl pasakojimų, kad netoliese galėjo atsidurti biblinė Nojaus arka. Nors iki šiol nėra patikimų mokslinių įrodymų, patvirtinančių šią hipotezę, tarptautinės komandos ir toliau tiria aplinkines geologines struktūras.

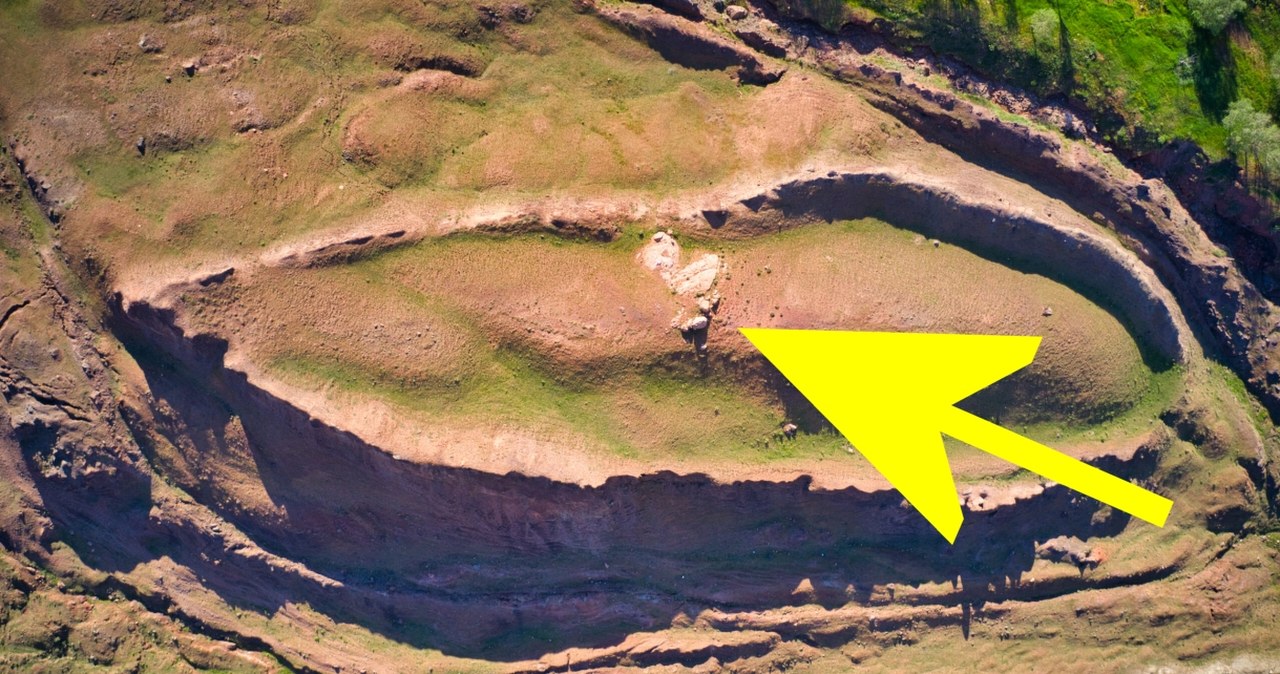
    Daugiausia dėmesio sulaukia vadinamoji Durupinaro formacija – į laivo korpusą panašus darinys netoli Ararato. Jį 1959 metais, atlikdamas aerofotografavimą, pastebėjo turkų kapitonas ir kartografas İlhanas Durupınaras, dirbęs pagal NATO užsakymą.

    Pastaraisiais metais šioje vietoje intensyvėjo tyrimai: atliekami gręžiniai, imami grunto mėginiai, o anksčiau naudoti geofiziniai metodai, tokie kaip grunto skverbos radaras, buvo pasitelkti ieškant tankio ir struktūros anomalijų. Tyrėjai pabrėžia, kad tokie signalai nebūtinai reiškia žmogaus sukurtas ertmes – juos gali sukelti natūralūs geologiniai procesai.

    Robotas nuleistas į gręžinį

    Naujausias etapas – į tyrimus įtrauktas požeminei žvalgybai pritaikytas robotas „Gopher“, sukurtas dr. Roberto Rosso komandos La Trobe universitete Australijoje. Tai nuotoliniu būdu valdoma kompaktiška sistema su plačiakampėmis vandeniui atspariomis kameromis ir jutikliais, skirta rinkti duomenis vietose, kur žmogui patekti per pavojinga arba fiziškai neįmanoma.

    Pasak projekto dalyvių, robotas gali leistis iki maždaug 25 metrų gylio ir fiksuoti vaizdą bei aplinkos parametrus. „Gopher“ yra mažesnė anksčiau kurtos sistemos „WomBot“ versija – tokios technologijos jau buvo naudotos Australijoje tiriant gyvūnų išraustus urvus ir tunelius.

    Ką tikimasi rasti Durupinaro formacijoje?

    „Gopher“ į misiją įtrauktas po to, kai atliekant giliuosius vertikalius gręžinius vienas grąžtas atsitrenkė į ypač kietą sluoksnį ir lūžo. Tuomet nuspręsta į gręžinio angą leisti robotą ir patikrinti, kas iš tiesų slepiasi gilyn vedančioje ertmėje.

    Tyrėjai siekia patikrinti tuštumas ir anomalijas, kurias anksčiau fiksavo geofiziniai matavimai ir kurios kai kurių entuziastų buvo interpretuojamos kaip galimi kambariai ar koridoriai. Vis dėlto mokslinėje praktikoje tokios hipotezės laikomos preliminariomis, kol jų nepatvirtina keli nepriklausomi metodai ir aiškūs, pakartojami rezultatai.

    Duomenų analizė tęsis žiemą

    Į viešumą jau pateko trumpi robotu užfiksuoti vaizdai iš požeminio tunelio, tačiau esminės išvados dar nepateikiamos. Artimiausiais žiemos mėnesiais komanda planuoja sutelkti dėmesį į surinktų duomenų analizę ir rezultatų palyginimą su gręžinių mėginiais bei ankstesniais geofiziniais matavimais.

    „Nesvarbu, ar ši vieta pasirodys esanti Nojaus arka, ar visai kas kita, mums svarbu, kad technologija padeda mokslininkams saugiai ir tiksliau suprasti, kas ten yra“, – sakė dr. Robertas Rossas.

    Mokslininkai pabrėžia, kad tokio tipo tyrimuose didžiausią vertę turi ne sensacingi pareiškimai, o kruopštus metodų derinimas, mėginių datavimas ir nepriklausomas rezultatų patikrinimas. Būtent nuo to priklausys, ar Durupinaro formacija liks geologine mįsle, ar taps reikšmingu atradimu.

  • Robotas įgijo lytėjimo pojūtį: DI valdoma oda gali iš esmės pakeisti mašinas

    Robotas įgijo lytėjimo pojūtį: DI valdoma oda gali iš esmės pakeisti mašinas

    Honkongo mokslo ir technologijų universitetas (HKUST) pranešė sukūręs robotinę ranką, kuri geba „jausti“ prisilietimą visame savo ilgyje, o ne tik griebtuvo zonoje. Projektas pavadintas EmArm ir sujungia standžią mechaninę konstrukciją su lanksčia jutikline oda, o prisilietimo duomenis realiu laiku interpretuoja dirbtinis intelektas.

    Skirtingai nei dauguma įprastų robotų, kurie daugiausia remiasi kameromis ir keliais taškiniais jutikliais, EmArm jutiklinė danga veikia kaip ištisinis „odos“ sluoksnis. Tyrėjų teigimu, bendras jutiklinės odos plotas viršija 71 000 kvadratinių milimetrų, todėl kontaktas aptinkamas ne epizodiškai, o praktiškai visoje rankos trajektorijoje.

    Nuo prisilietimo iki reakcijos

    Sistema sukurta remiantis žmogaus kūno logika, kurią mokslininkai apibūdina kaip kaulų, raumenų ir odos sąveiką. Jutikliai fiksuoja kontaktą ir spaudimą, o DI apdoroja signalus, kad suprastų situaciją ir parinktų tinkamą atsaką, pavyzdžiui, pakoreguotų judesį ar pakeistų maršrutą.

    Bandymuose EmArm atskyrė skirtingus prisilietimo tipus, įskaitant glostymą, gnybimą, stumtelėjimą, kutenimą ir smūgį. Kai kelyje atsirasdavo kliūtis, ranka ją aptikdavo per kontaktą ir perskaičiuodavo judėjimą taip, kad kliūtį apeitų, o ne tęstų veiksmą aklai.

    Tyrėjai taip pat demonstravo situaciją, kai ant mechanizmo nesimetriškai padėtas krepšinio kamuolys išbalansuoja apkrovą. Robotinė ranka automatiškai koregavo padėtį, kad išlaikytų pusiausvyrą, o lytėjimo informacija padėjo įvertinti pokyčius ne vien pagal vaizdą.

    Kas svarbiausia pramonėje ir medicinoje?

    Skelbiama, kad lytėjimo jautrumas pasiekė 97,9 proc., išlaikant tikslų aktyvavimą, o tai yra esminė sąlyga saugiam darbui šalia žmogaus. Praktikoje tokie sprendimai galėtų sumažinti riziką bendradarbiaujantiems robotams gamyboje, logistikos centruose ar atliekant pagalbines užduotis medicinoje ir slaugoje.

    Technologinis pokytis reikšmingas ir dėl to, kad lytėjimas robotams leidžia patikimiau spręsti uždavinius, kuriuose vien kamera nepakanka, pavyzdžiui, esant prastam apšvietimui, uždengtiems objektams ar atliekant subtilų suėmimą. Vis dėlto HKUST pabrėžia, kad tai kol kas yra mokslinių tyrimų prototipas, o ne pilnai parengtas masinei rinkai produktas.

    „Tai nereiškia, kad robotas prisilietimą patiria kaip žmogus ar jaučia emocijas, tačiau jis gali analizuoti spaudimo raštus ir pagal juos parinkti reakciją“, – nurodė projekto autoriai, aiškindami, kad sistema imituoja refleksus, bet ne žmogaus pojūčių patirtį.

    Tyrimo rezultatai publikuoti mokslo žurnale „Nature Sensors“, kur aprašoma vadinamoji įkūnytoji DI kryptis, kai mokymosi modeliai kuriami glaudžiai siejant programinę dalį su fiziniu kūnu. Tokia kryptis pastaraisiais metais sparčiai vystoma, nes leidžia robotams geriau prisitaikyti prie nenuspėjamų realaus pasaulio sąlygų.

  • Autonominiai automobiliai mokosi bendradarbiauti: nauja sistema simuliatoriuje sumažino avarijų riziką

    Mokslininkai pristatė naują metodą, kuris padeda autonominiams automobiliams išmokti ne tik „matyti“ aplinką, bet ir veikti kaip eismo dalyvių komanda. Tyrėjų teigimu, būtent bendradarbiavimas tampa vienu svarbiausių veiksnių siekiant saugumo sudėtingose miesto situacijose.

    Sprendimas skirtas atvejams, kai vien tik individuali automobilio reakcija gali būti nepakankama: nereguliuojamose sankryžose, žiedinėse sankryžose ar susiaurėjimuose. Tokiose vietose kelių transporto priemonių veiksmai neišvengiamai persipina, o klaidos kaina gali būti susidūrimas arba eismo sutrikdymas.

    Kaip veikia COIN principas

    Sistemą, pavadintą COIN, kūrė Tsinghua universiteto Pekine komanda kartu su partneriais iš Singapūro nacionalinio universiteto ir Honkongo politechnikos universiteto. Pagrindinė idėja yra ta, kad autonominės transporto priemonės mokomos numatyti tarpusavio sąveikas ir pasirinkti tokias manevravimo strategijas, kurios būtų naudingos visam srautui, o ne tik vienam automobiliui.

    Svarbi detalė – COIN nereiškia vieno centrinio „dispečerio“, valdančio visus automobilius. Mokymo metu modeliai gali pasinaudoti platesne informacija apie sistemą, tačiau realiame važiavime kiekviena transporto priemonė sprendimus priima remdamasi savo jutiklių duomenimis ir aplinkos stebėjimu.

    Toks principas aktualus praktikoje, nes centralizuotas valdymas realiame eisme susidurtų su ryšio vėlavimo, suderinamumo ir infrastruktūros priklausomybės problemomis. Kūrėjai pabrėžia, kad jų tikslas – didesnis saugumas ir sklandesnis judėjimas, neįpareigojant miestų diegti vieningos valdymo sistemos.

    Testai simuliatoriuje ir rezultatai

    COIN buvo išbandyta „MetaDrive“ simuliatoriuje, kuris plačiai naudojamas autonominio vairavimo ir DI tyrimuose. Eksperimentuose taikyti trys intensyvaus miesto eismo scenarijai: sankryžos be šviesoforų, žiedinės sankryžos ir važiuojamosios dalies susiaurėjimai.

    Tyrėjai nurodo, kad pagal kelis kriterijus – sėkmės rodiklį, susidūrimų dažnį, saugumą ir važiavimo efektyvumą – COIN aplenkė keturis žinomus mokymui naudojamus algoritmus. Pavyzdžiui, sankryžų scenarijuje pasiektas 88,78 proc. sėkmės rodiklis, o susidūrimų dalis siekė 3,94 proc.

    Susiaurėjimo scenarijuje skelbiama, kad sėkmės rodiklis pakilo iki 96,33 proc., o susidūrimų dalis sumažėjo iki 1,57 proc. Tokie skaičiai simuliacijoje rodo, kad transporto priemonėms naudinga mokytis ne vien „gynybiškai“ reaguoti, bet ir prognozuoti, kaip jų veiksmai paveiks kitų dalyvių sprendimus.

    Žingsnis link realių kelių

    Be grynos simuliacijos, sistema testuota hibridinėje aplinkoje, kur realūs mobilūs robotai veikė kartu su virtualiais eismo dalyviais. Modelinėje nereguliuojamoje sankryžoje aštuoni robotai judėjo pagal COIN parinktas trajektorijas, o likusi eismo dalis buvo atkurta kompiuterinėje simuliacijoje.

    Toks bandymas laikomas tarpine grandimi tarp kompiuterinio mokymo ir bandymų realiuose keliuose. Jis leidžia įvertinti, kaip algoritmai elgiasi su fizinės aplinkos netikslumais, jutiklių paklaidomis ir realaus judėjimo dinamika.

    „Atsisakius visiškai nepriklausomo sprendimų priėmimo ir pereinant prie bendradarbiavimu grįstos optimizacijos, COIN gali prisidėti prie saugesnio ir sklandesnio autonominio vairavimo esant dideliam miesto eismo intensyvumui“, – teigia tyrėjai.

    Nors rezultatai kol kas pateikiami kaip tyrimų demonstracija, kryptis atitinka platesnę autonominio vairavimo raidą: vis daugiau dėmesio skiriama ne vien atskiram automobiliui, o viso eismo srauto elgsenai. Praktinis pritaikymas priklausys nuo to, kaip tokie metodai pasiteisins realiomis sąlygomis, kur eismo dalyviai yra nenuspėjami, o situacijų įvairovė – milžiniška.

  • Ar Lenkija taps humanoidinių robotų gamybos centru? Vyriausybė derasi su Taivano įmonėmis

    Lenkijos valdžia siekia pritraukti į šalį pažangios robotikos ir elektronikos gamintojus, o tarp prioritetų vis dažniau minimi humanoidiniai robotai. Apie tai pranešama po pradėtų pokalbių su Taivano pramonės atstovais ir galimų partnerystės scenarijų, kurie apimtų ne tik automobilių, bet ir robotų gamybą.

    Lenkijos pusė šią kryptį sieja su platesniu planu stiprinti aukštųjų technologijų ekosistemą: nuo puslaidininkių ir pažangios elektronikos iki automatizacijos sprendimų pramonei. Valdžios atstovai pabrėžia, kad bendradarbiavimas su Taivano įmonėmis galėtų reikšti ne vien investicijas, bet ir technologijų bei kompetencijų perkėlimą.

    Taivanas – galimas partneris

    Viešai minima, kad vienas iš potencialių ramsčių galėtų būti „Foxconn“ ir kiti Taivano tiekėjų grandinės dalyviai, tradiciškai stiprūs elektronikos gamyboje. Lenkijos institucijos taip pat kalba apie kontaktus su Taivano elektrotechnikos ir elektronikos gamintojus vienijančiomis asociacijomis, kurios esą signalizavo apie galimą konkrečių bendrovių susidomėjimą.

    Lenkijos Vyriausybės argumentas paprastas: Europa artimiausiais metais gali susidurti su darbo jėgos stygiumi ir senstančia visuomene, todėl robotika, ypač galinti atlikti įvairias užduotis, tampa strategine sritimi. Humanoidiniai robotai šioje vizijoje pristatomi kaip vienas iš naujų produktų, galinčių rasti paklausą įvairiuose sektoriuose.

    „Taivano pusė mums aiškiai sakė, kad ateitis yra robotai, ir tai bus paklausus produktas Europoje, todėl šią kryptį vystysime“, – sakė Lenkijos viceministras Michałas Jarosas.

    Kodėl kalbama apie humanoidus?

    Humanoidiniai robotai pastaruoju metu vertinami kaip kita automatizacijos banga po pramoninių robotų, autonominių sistemų ir DI pritaikymo gamyboje. Skirtingai nuo tradicinių robotų rankų ar suvirinimo linijų, humanoidai kuriami taip, kad galėtų dirbti žmonėms pritaikytoje aplinkoje: sandėliuose, logistikoje, gamyklose ar paslaugų srityje.

    Tokios technologijos plėtrą skatina pažangesni jutikliai, kompiuterinė rega ir DI, leidžiantys robotams geriau orientuotis aplinkoje. Vis dėlto rinka dar ankstyvoje stadijoje: didžiausi iššūkiai išlieka sauga, patikimumas, energijos vartojimas, realios eksploatacijos kaina ir gamybos mastelio didinimas.

    Robotizacijos atotrūkis – ir rizika, ir galimybė

    Diskusijose pabrėžiamas ir Lenkijos robotizacijos atotrūkis. Remiantis Tarptautinės robotikos federacijos duomenimis, Lenkijoje tenka apie 86 robotus 10 000 darbuotojų, kai Europos Sąjungos vidurkis siekia apie 231.

    Toks atsilikimas reiškia mažesnį produktyvumą dalyje pramonės, tačiau kartu tai yra ir potenciali augimo erdvė: modernizuojant gamyklas, didėja paklausa automatizacijai, komponentams, integravimo paslaugoms ir vietinei tiekimo grandinei. Būtent čia Lenkija tikisi įsitvirtinti ne tik kaip pirkėja, bet ir kaip gamybos bei eksporto platforma Europai.

    Tarptautiniame kontekste humanoidinių robotų vystymas siejamas su Azijos ir JAV bendrovėmis, o diegimo mastai kol kas labiausiai matomi Kinijoje. Todėl Lenkijos tikslas pritraukti gamintojus vertinamas kaip bandymas nepraleisti naujos pramonės šakos formavimosi ir iš anksto užsiimti pozicijas Europos rinkoje.

  • Statybos aikštelėse – robotų spiečiai: milijonai eurų projektams, startas 2026 metais

    Statybos aikštelėse – robotų spiečiai: milijonai eurų projektams, startas 2026 metais

    Statybų aikštelės Europoje artimiausiais metais gali pasikeisti neatpažįstamai: vietoje pavienių žmonių valdomų mašinų vis dažniau bus bandoma įdarbinti tarpusavyje koordinuojamas robotų komandas. Tokios sistemos žada greitesnį darbą, tikslesnį surinkimą ir mažesnį medžiagų švaistymą.

    Dviem naujiems Europos projektams, pavadintiems „SCALAR“ ir „COBRAS“, skirtas maždaug 8 000 000 eurų finansavimas. Abu projektai turėtų startuoti 2026 metų lapkritį ir trukti trejus metus, o jų tikslas – pritaikyti autonominių robotų spiečius realioms statybų užduotims.

    Du skirtingi robotų modeliai

    Projekte „SCALAR“ daugiausia dėmesio skiriama modulinei medinei statybai ir skirtingų tipų technikos bendradarbiavimui. Numatyta, kad modernizuotos autonominės statybinės mašinos atliks logistiką ir pirminį konstrukcijų pozicionavimą, o mobilūs robotai imsis preciziško elementų montavimo.

    Esminė šio modelio dalis yra skaitmeninis planavimas ir simuliacijos dar prieš pradedant darbus aikštelėje. Taip tikimasi sumažinti klaidų riziką ir suderinti robotų veiksmus su tiekimo grandine, kas statybose dažnai lemia vėlavimus.

    Projektas „COBRAS“ renkasi kitą kryptį: kuriamas didelio skaičiaus vienodų mobilių robotų spiečius, galintis surinkinėti lengvas erdvines konstrukcijas. Tokio sprendimo privalumas – lankstumas: robotų skaičių galima didinti ar mažinti pagal užduoties mastą, o sistema gali išlikti efektyvi tiek mažesniuose, tiek didesniuose objektuose.

    Tvarumas ir darbuotojų trūkumo problema

    Abiejų projektų kūrėjai pabrėžia, kad statybų sektoriuje vis aštrėja kvalifikuotos darbo jėgos trūkumas, o produktyvumo augimas daugelyje šalių išlieka lėtas. Robotų komandos galėtų perimti dalį monotoniškų ar fiziškai sunkių operacijų, paliekant žmonėms kontrolės, priežiūros ir kokybės užtikrinimo užduotis.

    Ne mažiau svarbi kryptis – medžiagų taupymas ir žiedinės ekonomikos principai. „COBRAS“ koncepcijoje konstrukcijos planuojamos taip, kad jas būtų galima ne tik sumontuoti, bet ir išardyti, perkelti, pritaikyti kitam objektui ar pakartotinai panaudoti, taip mažinant atliekų kiekį.

    „Sudėtingas surinkimo procesas, apimantis daug atskirų komponentų, statybas daro itin imlias darbui. Mūsų tikslas – iš esmės transformuoti šį procesą pasitelkiant autonominius robotų spiečius“, – sakė tyrėjų grupės vadovas Samuelis Lederis.

    Ką tai reikštų statybų rinkai?

    Jei bandymai pasiteisins, robotų spiečiai statybose galėtų pakeisti darbų organizavimą: nuo griežtesnio procesų standartizavimo iki didesnio darbų perkėlimo į skaitmeninį planavimą. Tačiau praktinis pritaikymas priklausys ir nuo saugos reikalavimų, atsakomybės reglamentavimo bei gebėjimo užtikrinti patikimą darbą sudėtingomis lauko sąlygomis.

    Kol kas „SCALAR“ ir „COBRAS“ yra mokslinių tyrimų ir eksperimentinės plėtros iniciatyvos, bet jų finansavimas rodo aiškią Europos kryptį: statybų skaitmeninimas, autonomija ir robotika laikomi vienomis svarbiausių priemonių didinant sektoriaus našumą ir tvarumą.

  • Miunchene įsikūrusi „RobCo“ tapo robotikos vienaragiu: vertė per devynis mėnesius padvigubėjo

    Miunchene įsikūrusi „RobCo“ tapo robotikos vienaragiu: vertė per devynis mėnesius padvigubėjo

    Miunchene įsikūręs pramonės robotikos startuolis „RobCo“ paskelbė peržengęs 892,4 mln. eurų vertinimo ribą ir tapęs vadinamuoju vienaragiu. Įmonė teigia, kad jos vertė per devynis mėnesius padvigubėjo, o sandoris apėmė ir naujas investicijas, ir darbuotojų turimų akcijų pardavimą antrinėje rinkoje.

    Prie sandorio prisidėjo esami investuotojai, tarp jų „Sequoia“, „Lightspeed“, „Greenfield“, „Kindred“, „Lingotto“ ir „Promus Ventures“, taip pat nauji – „Cherry Ventures“ ir „European Tech Collective“. Tiksli pritraukto kapitalo suma ir proporcijos tarp naujų lėšų bei antrinės akcijų dalies nebuvo atskleistos.

    Anksčiau, 2026 metų sausį, „RobCo“ buvo paskelbusi apie 89,2 mln. eurų C serijos investicijų raundą, kurį bendrai vedė „Lightspeed Venture Partners“ ir „Lingotto Innovation“. Tokie raundai paprastai skirti spartesniam augimui: komandos plėtrai, produktų industrializavimui, gamybos apimčių didinimui ir pardavimų tinklo stiprinimui.

    Kas slypi už augimo

    „RobCo“ buvo įkurta 2020 metais, o jos ištakos siejamos su Miuncheno technikos universitetu. Įmonė kuria DI valdomas robotų sistemas, kurios gamyboje apjungia suvokimą, judesio planavimą ir savimoką, kad automatizacija būtų pritaikoma realesnėse, ne idealiai suvaldytose sąlygose.

    Startuolis akcentuoja, kad jo platforma siekia sumažinti atotrūkį tarp šiandieninių gamybos procesų ir pilnos automatizacijos. Pramonėje tai aktualu dėl vadinamojo aukšto kintamumo gamybos, kai dažnai keičiasi detalės, užduotys ir aplinka, o tradiciniai robotų sprendimai reikalauja daug perprogramavimo.

    „Tai svarbus momentas „RobCo“, ir sunku sugalvoti geresnį būdą jį pažymėti nei suteikti daliai žmonių, sukūrusių šią įmonę, galimybę realizuoti dalį jų sukurtos vertės. Vieno milijardo vertinimas yra įspūdingas etapas, bet dar labiau džiugina tai, kas laukia toliau: į gamyklas atnešti naujos kartos autonominę pramoninę robotiką“, – sakė „RobCo“ bendraįkūrėjas ir vadovas Romanas Hölzlas.

    „Alfie“ ir robotika kaip paslauga

    Įmonės sprendimų centre – robotas „Alfie“, skirtas autonomiškam darbui įvairiuose pramoniniuose procesuose. „RobCo“ teigia, kad „Alfie“ orientuotas į užduotis, kurios ilgą laiką buvo sudėtingos tradicinei automatizacijai: neapibrėžtas darbo scenarijus, didelis produktų miksas ir aukšti saugos reikalavimai realiose gamyklose.

    Komercinį „Alfie“ pristatymą „RobCo“ planuoja 2027 metų kovo 4 dieną Miunchene vyksiančiame renginyje „RobCoN“. Tokie renginiai dažnai naudojami ne tik produktų paleidimui, bet ir partnerių pritraukimui, klientų demonstracijoms bei ekosistemos kūrimui aplink platformą.

    Startuolis taip pat vysto robotikos kaip paslaugos modelį, kai klientams nereikia didelių pradinių investicijų į įrangą. „RobCo“ nurodo, kad šis modelis leidžia pramonės įmonėms automatizuoti rankines užduotis mažinant diegimo riziką ir veiklos sudėtingumą.

    Plėtra JAV ir investuotojų signalai

    „RobCo“ teigia 2025 metais išsiplėtusi į Jungtines Valstijas ir dabar dar labiau koncentruojasi į šią rinką, kuri įvardijama kaip sparčiausiai auganti. Įmonės klientų veikla esą apima daugiau nei keliolika valstijų, o plėtrą palaiko gamybos ir surinkimo pajėgumai Ostine bei laboratorija San Franciske.

    Bendrovė taip pat pažymi, kad jos vadovas persikėlė į JAV, siekdamas tiesiogiai vadovauti plėtrai. Tokia praktika startuolių rinkoje dažna, kai įmonės siekia greičiau įsitvirtinti didžiausiuose pramonės regionuose ir priartėti prie stambiųjų užsakovų.

    „„RobCo“ kuria ateitį, kurioje DI ne tik mąsto ir generuoja, bet ir veikia fiziniame pasaulyje. Įmonės pažanga per pastaruosius kelerius metus yra įspūdinga, tačiau manome, kad tai dar tik pradžia. „RobCo“ turi ambiciją ir technologijas iš esmės pakeisti tai, kaip atliekamas pramoninis darbas, ir džiaugiamės matydami, kaip ši vizija keliauja iš Europos į gamyklas visame pasaulyje“, – sakė „Sequoia Capital“ partnerė Luciana Lixandru.

    Robotikos vienaragio statusas Europoje laikomas reikšmingu signalu rinkai, kurioje investuotojai pastaraisiais metais itin atsargiai vertino kapitalo imlius, su gamyba ir diegimu susijusius verslus. „RobCo“ atvejis rodo, kad pramonės automatizacija ir DI pritaikymas fiziniame pasaulyje išlieka viena patraukliausių krypčių tiek didžiosioms gamykloms, tiek rizikos kapitalui.